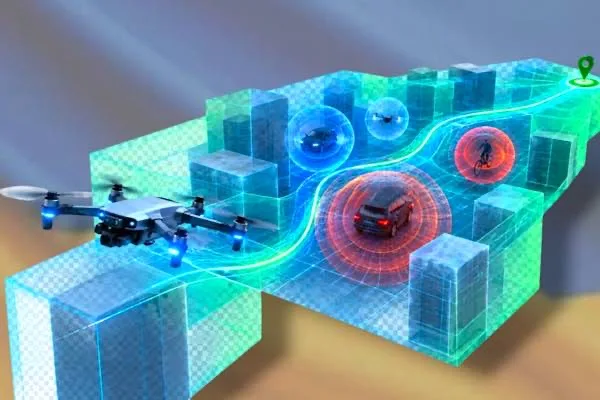
La navegación autónoma de drones tiene un problema bastante más complicado de lo que puede parecer a primera vista: no basta con encontrar un camino hasta un destino. Ese camino tiene que seguir siendo seguro mientras el vehículo avanza, incluso cuando aparecen obstáculos que no estaban en el mapa y que, además, pueden moverse.
Investigadores del MIT han presentado SANDO, un sistema de planificación de trayectorias diseñado precisamente para ese escenario. Su particularidad no está tanto en utilizar inteligencia artificial como en algo bastante más difícil de conseguir: proporcionar una garantía matemática de que la trayectoria calculada evita las colisiones bajo determinadas condiciones. El sistema trabaja sin un mapa previo y tiene en cuenta la posible evolución de los obstáculos durante el vuelo.
Los primeros resultados son prometedores. En simulaciones, SANDO fue capaz de llegar al destino más rápidamente que varios sistemas de referencia y sin producir colisiones. Además, se probó con un UAV real en 12 vuelos, evitando en todos ellos los obstáculos dinámicos detectados.
El problema no es encontrar una ruta, sino conseguir que siga siendo segura
Cuando pensamos en un dron autónomo solemos imaginar que sus cámaras y sensores «ven» el entorno, construyen un mapa y permiten calcular la mejor ruta. El problema aparece cuando ese entorno deja de ser estático. Una trayectoria que era perfectamente segura hace unos segundos puede dejar de serlo porque una persona, otro robot, un vehículo o incluso un objeto que cae ha ocupado parte del espacio.
SANDO, acrónimo de Safe AutoNomous trajectory planning for Dynamic unknOwn environments, intenta solucionar precisamente esa situación. El trabajo ha sido desarrollado por investigadores del Massachusetts Institute of Technology (MIT), entre ellos Kota Kondo y Jesús Tordesillas, profesor de la Universidad Pontificia Comillas de Madrid, y se ha publicado en IEEE Transactions on Robotics.
La diferencia fundamental es que el sistema no necesita conocer de antemano dónde estarán los obstáculos. Lo que necesita conocer es su velocidad máxima. A partir de ahí puede calcular hasta dónde podrían desplazarse durante un determinado intervalo de tiempo y utilizar esa información para definir una zona que el dron debe evitar.
Dicho de una forma bastante más sencilla: si delante del dron aparece un objeto que puede desplazarse como máximo a 2 m/s, el sistema no necesita adivinar exactamente dónde estará dentro de un segundo. Puede asumir el peor caso y considerar que podría encontrarse hasta 2 metros más lejos en cualquier dirección. Matemáticamente, esto se representa mediante una esfera que delimita el espacio potencialmente ocupado por ese obstáculo.
Aquí aparece uno de los aspectos técnicos más interesantes del trabajo. SANDO genera un «corredor de seguridad» tridimensional formado por regiones conectadas que el UAV puede atravesar sin entrar en las zonas potencialmente ocupadas por los obstáculos. Y ese corredor no es estático: incorpora el tiempo como una cuarta dimensión práctica del problema, de modo que una región segura ahora puede dejar de serlo dentro de unos instantes. MIT News
Esta idea tiene bastante importancia porque muchos planificadores de trayectorias funcionan bien cuando el entorno es conocido o cuando los obstáculos permanecen inmóviles. Otros pueden reaccionar ante objetos que se mueven, pero sin poder proporcionar una demostración formal de que la trayectoria resultante sea segura.

El MIT ha intentado atacar precisamente esa segunda parte: no limitarse a decir que el algoritmo «parece evitar los obstáculos», sino demostrar matemáticamente que, bajo las condiciones establecidas, la trayectoria calculada no puede intersectar las zonas de movimiento posibles de esos obstáculos.
SANDO calcula, vuelve a calcular y vuelve a calcular
El sistema tampoco se conforma con calcular una ruta y mantenerla hasta llegar al destino. Mientras el UAV vuela, sus sensores continúan proporcionando información sobre el entorno y SANDO puede modificar tanto el corredor de seguridad como la trayectoria.
Para decidir por dónde pasar, el sistema utiliza además un planificador basado en mapas de calor. Las zonas donde se concentran más obstáculos se consideran regiones de mayor riesgo y el algoritmo intenta dirigir el vehículo hacia áreas menos comprometidas. Una vez definido el corredor seguro, optimiza la trayectoria dentro de él buscando llegar al destino por el camino más rápido posible.
Esto introduce otro reto importante: hacer todos esos cálculos suficientemente rápido como para ejecutarlos en el propio dron. En robótica autónoma no sirve de mucho disponer de un algoritmo perfecto si necesita varios segundos para decidir qué hacer mientras el vehículo se mueve a varios metros por segundo.
Por eso los investigadores han introducido diferentes técnicas de optimización destinadas a reducir el coste computacional. Según los resultados publicados, SANDO puede recalcular las trayectorias utilizando el ordenador y los sensores instalados a bordo del UAV, reaccionando a cambios en el entorno sin depender continuamente de un ordenador externo. En las pruebas descritas en el trabajo, los tiempos de replanteamiento llegaron a situarse en torno a unas pocas decenas de milisegundos.
La parte experimental es especialmente interesante porque no se quedó en una simulación. SANDO realizó 12 vuelos con un UAV real y evitó todos los obstáculos dinámicos durante esas pruebas. Es una cifra pequeña, evidentemente, y no permite concluir que el sistema sea infalible en cualquier situación imaginable, pero sí demuestra que el planteamiento matemático puede trasladarse del papel a un vehículo volando en un entorno real.
El trabajo encaja, además, en una línea de investigación del MIT bastante más amplia. El instituto lleva años trabajando en navegación autónoma para drones capaces de desenvolverse en situaciones en las que GPS, cámaras o mapas convencionales no son suficientes. Un ejemplo anterior es MiFly, un sistema capaz de localizar un dron en interiores y en condiciones de poca luz mediante ondas de radio y un único elemento reflector. En aquellas pruebas se consiguió una localización inferior a 7 centímetros en muchos experimentos.
También resulta interesante compararlo con el trabajo sobre redes neuronales líquidas que el MIT presentó en 2023. En aquel caso, los investigadores buscaban que un dron pudiera adaptarse mejor a entornos desconocidos utilizando redes neuronales inspiradas en la capacidad de adaptación del cerebro. Los experimentos mostraron una especial resistencia ante cambios importantes respecto a los escenarios utilizados durante el entrenamiento.
Y aquí está quizá lo más interesante de SANDO: aunque hablamos continuamente de inteligencia artificial cuando se trata de drones autónomos, el elemento central de este proyecto no es una IA generativa que «decide» por dónde volar. Es un algoritmo de planificación de trayectorias basado en geometría, optimización y restricciones matemáticas de seguridad. De hecho, los investigadores plantean como trabajo futuro combinar SANDO con modelos de machine learning capaces de recibir instrucciones en lenguaje natural.
El artículo científico completo, titulado SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments permite entrar bastante más en detalle en las ecuaciones, los algoritmos de planificación y las pruebas realizadas.
El verdadero protagonista es SANDO
Más que un nuevo dron, por tanto, lo que ha presentado el MIT es una pieza de software y matemáticas que podría convertirse en una capa fundamental para futuros robots autónomos. El UAV utilizado en las pruebas es importante porque demuestra que el sistema funciona sobre hardware real, pero el concepto podría trasladarse a otros vehículos robóticos.
Imaginemos un dron entrando en un edificio parcialmente derrumbado. No dispone de un mapa fiable, las condiciones cambian constantemente y puede encontrarse con personas, robots, polvo, objetos que caen o estructuras que se desplazan. En esas circunstancias, calcular una trayectoria una sola vez no sirve. El vehículo necesita percibir, estimar, planificar, volar y volver a planificar continuamente.
Algo parecido podría ocurrir en un incendio forestal. Un árbol que cae, una rama arrastrada por el viento o un cambio repentino en las condiciones pueden convertir una ruta inicialmente segura en una trampa. El objetivo de SANDO es que el sistema no tenga que saber exactamente qué ocurrirá, sino que pueda trabajar con límites conocidos, como la velocidad máxima que puede alcanzar un obstáculo.
Esa es también su principal limitación. La garantía matemática depende de las hipótesis utilizadas por el algoritmo. Si se proporciona una velocidad máxima incorrecta y un obstáculo puede desplazarse mucho más deprisa de lo previsto, la demostración de seguridad deja de cubrir ese caso. Además, 12 vuelos reales son suficientes para demostrar viabilidad, pero están muy lejos de constituir una validación exhaustiva en condiciones reales de búsqueda y rescate, tráfico urbano o emergencias.
Aun así, el planteamiento resulta especialmente interesante porque intenta resolver una de las cuestiones fundamentales de la robótica autónoma: cómo conseguir que un robot tome decisiones rápidas sin renunciar a garantías formales de seguridad. Y en este terreno, conseguir que una máquina sepa exactamente por dónde debe pasar puede ser menos importante que conseguir que sepa con rigor por dónde no debe hacerlo.
Reflexiones finales
SANDO no convierte mágicamente a un dron en un vehículo autónomo infalible, ni estamos todavía ante una tecnología lista para lanzarla sin más a las calles. Pero sí aborda un problema muy concreto y difícil con una combinación poco habitual de planificación en tiempo real, percepción del entorno, optimización y demostración matemática de seguridad.
Lo más interesante, en mi opinión, es precisamente que el proyecto no intenta solucionar todos los problemas mediante inteligencia artificial. A veces la innovación consiste en algo bastante menos espectacular: formular correctamente el problema, establecer qué podemos conocer con suficiente certeza y construir alrededor de ello un algoritmo que pueda demostrar que una determinada decisión es segura.
Si este tipo de técnicas consigue reducir todavía más el coste computacional y combinarse con sistemas de percepción y aprendizaje automático, podríamos estar ante una de las piezas necesarias para que los drones pasen de «volar de forma autónoma en condiciones controladas» a desenvolverse de verdad en entornos que ni siquiera sus diseñadores conocen de antemano.
SANDO, por tanto, no es el dron del futuro. Es algo quizá más importante: una parte de la tecnología que tendrá que aprender a utilizar ese dron.
 11
Lo más llamativo de las noticias sobre tecnología ucraniana relacionadas con drones es hasta qué punto la guerra está acelerando desarrollos que, en circunstancias normales, probablemente habrían tardado años en llegar al mercado. Ucrania se ha convertido casi por necesidad en un enorme laboratorio de tecnología aplicada, especialmente en drones, navegación autónoma, comunicaciones y sistemas antidron. Kyiv Post
Y hay algo especialmente interesante: muchas de estas soluciones no necesitan ser revolucionarias en términos académicos; basta con que sean baratas, robustas y puedan fabricarse rápidamente. En una guerra donde cada euro y cada componente cuentan, la innovación parece medirse menos por las prestaciones máximas que por cuántas unidades pueden ponerse en funcionamiento mañana.
Una lección bastante incómoda para quienes seguimos pensando en la tecnología únicamente como productos que llegan en una caja con manual y garantía.