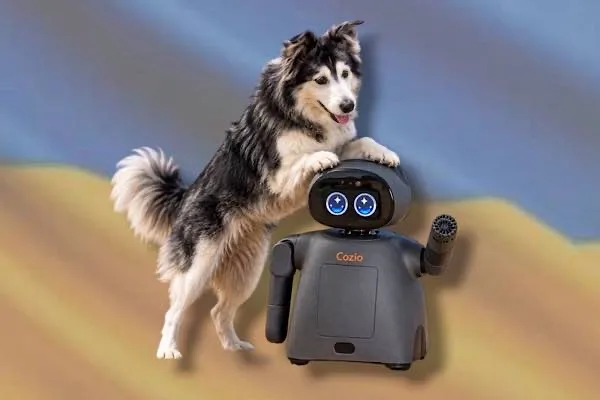
El sector de la tecnología doméstica avanza hacia máquinas capaces de interactuar con animales sin intervención humana directa. Las cámaras fijas quedaron atrás frente a dispositivos móviles que recorren la vivienda y proponen juegos. La campaña de Cozio en Kickstarter ejemplifica esta tendencia con un robot enfocado en el acompañamiento de perros. El dispositivo busca mantener la actividad diaria de la mascota cuando el propietario está fuera de casa. La integración de visión artificial y actuadores mecánicos transforma un simple visor remoto en un agente físico. Este salto plantea preguntas sobre la utilidad real de la robótica en el hogar y sobre el alcance de los modelos de inteligencia artificial. La propuesta combina ingeniería aplicada con un debate continuo sobre el ritmo de automatización en la vida cotidiana.
Cozio y la robótica móvil orientada al cuidado de perros
El producto central de esta oleada tecnológica es Cozio, un robot de compañía diseñado para localizar perros y fomentar rutinas activas. Su chasis presenta unas dimensiones aproximadas de 396 por 340 por 256 milímetros y un peso cercano a los 7 kilogramos. Esta masa resulta relevante para evitar desplazamientos accidentales cuando un perro empuja el equipo durante el juego. El conjunto incluye una base de carga compacta de unos 111 por 148 por 152 milímetros conectada mediante un cable de alimentación de 1,5 metros. El robot regresa a su estación cuando el nivel de batería baja para mantener la disponibilidad operativa.
El sistema de percepción emplea una cámara de alta definición de resolución 2K montada sobre un soporte móvil para rastrear movimientos en tiempo real. Los algoritmos de visión por computadora detectan la presencia del animal y esquivan obstáculos domésticos como sillas, mesas o cables. A diferencia de una cámara estática que solo transmite vídeo, el equipo ejecuta acciones físicas de forma autónoma. Integra elementos de interacción como puntero láser, ráfagas de aire y accesorios de juego para estimular al perro. También incorpora dispensación de premios y videollamadas bidireccionales para que el dueño intervenga desde su teléfono.
La coordinación de estas funciones exige un equilibrio entre procesamiento local, consumo eléctrico y latencia de red. Un flujo de vídeo continuo en 2K a 30 fotogramas por segundo requiere un ancho de banda estable y una codificación eficiente para no saturar la conexión doméstica. Los motores paso a paso y servomotores de los brazos o mecanismos de juego deben operar con un par suficiente para mover juguetes sin superar límites acústicos molestos para el oído canino. En comparativas técnicas del sector, como las publicadas por Pet Tomorrow, se analiza cómo compiten estos sistemas frente a cámaras rodantes tradicionales y propuestas presentadas en ferias internacionales.
Arquitectura de sensores, navegación y restricciones técnicas
La navegación autónoma en un entorno doméstico presenta desafíos superiores a los de un pasillo industrial. Las alfombras de pelo largo, los suelos reflectantes y los cambios bruscos de iluminación alteran la estimación de profundidad de los sensores ópticos. Para mantener una trayectoria estable, el robot combina lectura de odometría en las ruedas con detección de obstáculos y planificación de rutas. Si el sistema de percepción falla en la segmentación del fondo, el vehículo puede detenerse o rodear un objeto inexistente. La precisión del control de bucle cerrado determina si el movimiento resulta fluido o errático frente a un animal impredecible.
El consumo energético condiciona la autonomía de cualquier robot móvil con actuadores mecánicos. Cada activación de motores, ventiladores o módulos inalámbricos eleva la corriente demandada a la batería de iones de litio. Un ciclo típico de patrulla, detección de mascota y sesión de juego de 15 minutos consume una fracción notable de la capacidad útil del pack. Cuando el voltaje cae por debajo del umbral programado, el controlador inicia el retorno automático hacia la base de carga. La gestión térmica también cobra importancia porque los componentes electrónicos y los controladores de motores disipan calor en espacios cerrados.
La fiabilidad del software condiciona la confianza del usuario a lo largo de los meses. Un modelo de detección entrenado para reconocer siluetas caninas puede confundirse con sombras proyectadas en la pared o con cojines caídos. Los sistemas de comunicación en tiempo real exigen protocolos de baja latencia para que la voz del propietario llegue al altavoz sin retardos superiores a 300 milisegundos. Además, la seguridad de los datos exige cifrado de extremo a extremo en las transmisiones de vídeo y audio dentro del hogar. Una revisión detallada de las especificaciones y lanzamientos de este tipo de robots figura en publicaciones especializadas como Barchart.
Reflexiones adicionales sobre el avance de la IA
A veces nos parece que se nos está yendo la olla con esto de la IA cuando vemos máquinas diseñadas para entretener perros mientras trabajamos en remoto, aunque por otro lado ya hemos comprado unas cuantas acciones de Anthropic. Esa mezcla de escepticismo cotidiano e interés financiero resume bien el momento actual. Resulta sencillo cuestionar si un animal necesita un robot con brazos articulados cuando un paseo real aporta estímulos olfativos y sociales insustituibles. Sin embargo, el desarrollo de modelos de lenguaje y percepción multimodal avanza a un ritmo que obliga a observar el sector con atención práctica.
La distancia entre una promesa comercial y un producto maduro sigue siendo amplia en la robótica de consumo. Muchos dispositivos se financian mediante preventas y dependen de actualizaciones de firmware que corrigen errores tras las primeras entregas. Evaluar estos equipos exige separar el entusiasmo del marketing de las métricas reales de autonomía, ruido y mantenimiento. Al final, la tecnología doméstica funciona mejor cuando acompaña las rutinas existentes sin añadir complejidad innecesaria.
 3